
 中文
 英文
产品用途
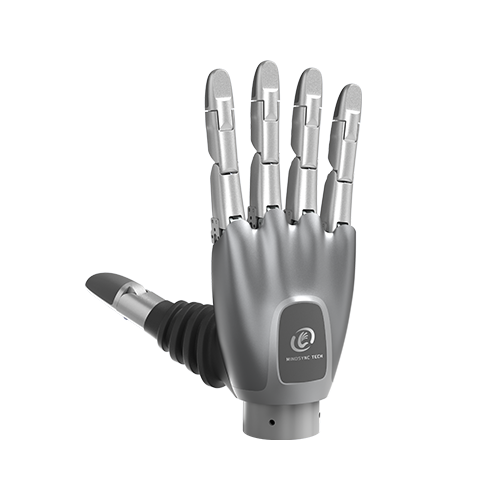
LG-603基于LG-601成熟平台开发,在保持蜗轮蜗杆+无刷空心杯驱动方案(配合耦合连杆传动)与25kg静态负载的基础上,机身尺寸进一步缩减,最小抓取直径下探至1-2mm,握持力提升至85N(5cm直径时),更适配3C精密装配、微小器件操作、电机零部件重载装配、产线辅助上下料等场景。
|
25KG 静态负载 |
85N 整手最大握持力 |
|
1-2mm 最小抓取直径 |
±1mm 重复定位精度 |
产品参数
| 名称 | 性能参数 | 性能参数 | 数据列表 |
| 尺寸 | 203×82×40mm | 重量 | ≤510g |
| 传动方式 | 耦合连杆 | 驱动方式 | 蜗轮蜗杆+无刷空心杯 |
| 静态负载 | 25kg | 最大单指指尖力 | 10N |
| 主动自由度 | 6 | 最大单指握持力 | 15N |
| 被动自由度 | 10 | 整手最大握持力 | 85N |
| 重复定位精度 | ±1mm | 指尖速度 | 360°/s |
| 抓取最小物体 | 1-2mm | 四指运动角度 | ≥90° |
| 通讯接口 | CAN | 拇指摆动角度 | ≥120° |
| 工作电压 | DC12V±10% | 最大电流 | 5A@12V |
| 静态电流 | 0.25A @12V | 空载运动平均电流 | 0.15A@12V |
| 选配/定制 | |||
| 力触觉传感器 | 6 | 传感器分辨率 | 0.1N |
| 手腕自由度 | 2 | ||
产品特点
| 紧凑机身 | 负载更强 |
| 精微抓取 | 运行流畅 |
采购留言
我们真诚希望成为您的合作伙伴,实现长期共赢发展